Гибкие роботы с модульным каркасом смогли соединяться и переносить предметы
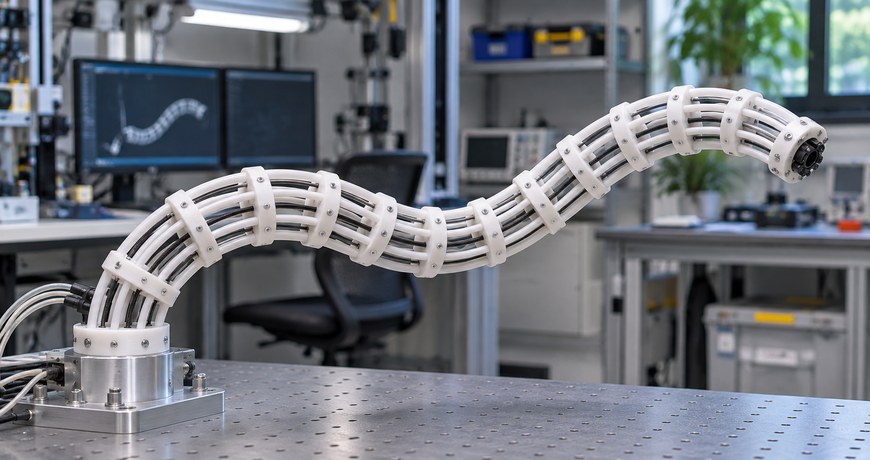
Инженеры из Adaptive Robotics Lab Университета штата Колорадо в Форт-Коллинзе разработали роботизированную платформу TeCoBot, которая объединяет преимущества гибких манипуляторов с изгибающимся корпусом и модульных реконфигурируемых роботов. Статья опубликована в ноябре 2026 года в журнале Nature Machine Intelligence (DOI: 10.1038/s42256-026-01335-4). Корреспондирующий автор — Цзянго Чжао (Jianguo Zhao); равный вклад в работу внесли Махмуд Хасан Сайкот и Сидни Шпигель.
До сих пор мягкие роботы и модульные роботы решали разные задачи: первые деликатно взаимодействуют с объектами, но не могут самостоятельно менять конфигурацию; вторые перестраиваются под задачу, но их жёсткие соединения не обеспечивают мягкого контакта. TeCoBot предлагает выход из этого противоречия.
Как устроен гибкий каркас
Корпус TeCoBot построен по принципу тенсегрити — несущей системы, в которой жёсткие элементы (сжатие) и гибкие тросы (натяжение) уравновешивают друг друга. Каждый робот состоит из четырёх таких модулей с углеродными стержнями и тяжами из термопластичного полиуретана (TPU). Габариты одного устройства: длина 587 мм, диаметр 110 мм, масса около 600 г без аккумуляторов.
На обоих концах корпуса расположены захваты-«когти» (claw), которые одновременно выполняют функции рабочего органа и стыковочного узла. Эксперименты показали, что соединение типа «коготь–коготь» выдерживает нагрузку до 42,9 ± 4,5 Н при использовании латексного материала, что оказалось лучшим результатом из всех испытанных вариантов.
При изгибе ошибка кинематической модели составила от 1,9 до 6,4 мм, то есть 0,8–3,0% от длины тела — достаточно для прецизионной манипуляции.
Как роботы работают вместе
Соединяясь, несколько роботов принимают разные конфигурации. Команда продемонстрировала четыре конфигурации:
- M1 (кооперативное кольцо): три робота захватывают общий объект — в тесте поднимали мяч диаметром 200 мм;
- M2–M4: цепочки и разветвления для переноса хрупких предметов, удержания рулона ткани, работы на вытянутом плече;
- L1–L4 (локомоция): системы из нескольких роботов передвигаются по полу, внутри вентиляционных каналов и вокруг цилиндрических конструкций;
- совмещённые задачи: в демонстрации «уборка стола» и «организация шкафа» роботы поднимались на высоту 40 см, передавали предметы друг другу и собирали конфигурации на месте.
Для автономной стыковки использовались бортовые камеры и маркеры ArUco. Безразмерный показатель энергозатрат при движении при качении составила 7,4 — ниже, чем у большинства сравнимых модульных систем.
Читайте также: Мягкий роботизированный захват научился поворачивать предметы между пальцами.
По словам авторов, кооперативная тенсегрити-архитектура открывает возможности там, где жёсткие манипуляторы неприменимы — в поисково-спасательных операциях среди завалов, при сборке конструкций в условиях микрогравитации и в гибком производстве, где требуется быстрая смена конфигурации линии.