Механическая лягушка прыгает и плавает: учёные придумали крошечного робота с «лапами» из упругих стержней
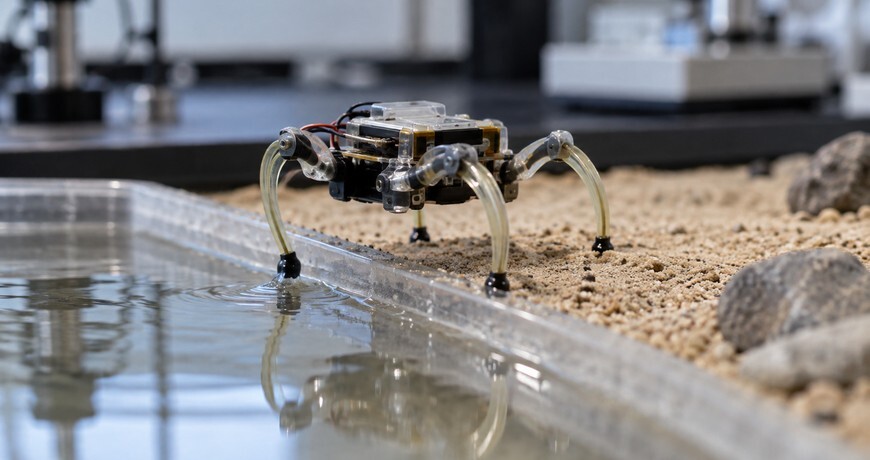
Инженеры Мичиганского университета и Калифорнийского университета в Лос-Анджелесе (UCLA) разработали роботизированный прыгающий механизм, позволяющий крошечному роботу копировать движения лягушки: прыгать по суше и плавать в воде. Работа опубликована в журнале Science Advances.
Создание небольшого робота, способного быстро и эффективно двигаться — давняя инженерная задача. Стандартные двигатели производят плавное, равномерное движение. Они не дают мгновенного мощного выброса энергии, нужного для прыжка. Биологические решения — лягушки, блохи, кузнечики — давно привлекают внимание инженеров именно потому, что эти существа накапливают и мгновенно высвобождают энергию упругих структур тела.
Принцип «пращи»: скручивание → щелчок → прыжок
Ключевое открытие команды — геометрически управляемый нелинейный переход. Изогнутые гибкие стержни при скручивании за свои концы сначала аккумулируют упругую энергию. Когда деформация достигает критического порога, стержни «щёлкают» — мгновенно переходят в менее напряжённое состояние, высвобождая запасённую энергию в один резкий импульс.
Команда использовала компьютерные симуляции, чтобы найти конфигурацию, при которой щелчок гарантированно возникает именно в нужный момент, а не переходит в медленное постепенное раскручивание.
Практический результат: маленький, слабый двигатель накапливает энергию медленно — а отдаёт её мгновенно. «Как правило, при использовании обычных двигателей мы получаем движение относительно равномерно, как колесо, вращающееся с постоянной скоростью», — объяснил профессор UCLA Халид Джавед. «Это исследование показывает принципиально иной подход».
Характеристики прототипа
Робот размером 11 сантиметров весит 98 граммов. В ходе испытаний он продемонстрировал:
- устойчивое прыгание по шести разным поверхностям: дереву, ткани, акрилу, коже, траве и песку;
- способность преодолевать небольшие лестничные ступеньки;
- скорость около трёх длин тела в секунду — сопоставимо с черепашатами логгерхеда, спешащими к морю;
- при присоединении лопастей к задним конечностям — плавание в воде.
Переход от прыжков к плаванию не требует механической перестройки: те же изогнутые стержни, что создают прыжковое усилие на суше, с лопастями создают гребущее движение в воде.
Зачем это нужно
Миниатюрные роботы, способные преодолевать неровный рельеф — трещины, ступеньки, грязь, воду — нужны для поиска выживших в завалах, инспекции труднодоступных зон инфраструктуры, экологического мониторинга в заповедниках. До сих пор эти задачи требовали либо крупных, сложных роботов, либо жертвовали проходимостью ради миниатюрности.
Читайте также: другом экспериментальном роботе для научных исследований.
Авторы подчёркивают: данный прототип — демонстрация принципа, а не готовый продукт. Предстоит работа по оснащению такого механизма сенсорами, источником питания и системой автономного управления. Тем не менее сам принцип геометрически контролируемого щелчка упругих стержней — новый и достаточно универсальный, чтобы влиять на целое направление разработки микророботов.