Материал по образцу мухоловки позволил роботу замечать и захватывать предметы
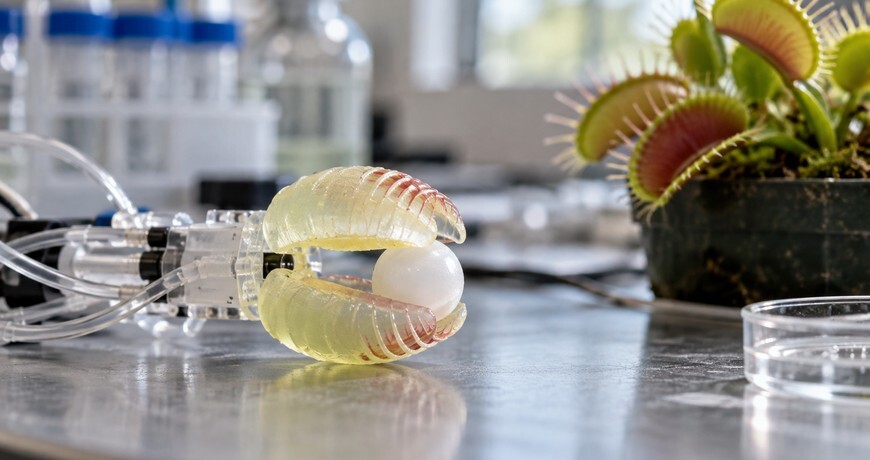
Команда Корейского института передовых технологий (KAIST) под руководством профессора Хон Чул Муна разработала материал Ionograsper для мягкой робототехники. Один и тот же элемент замечает приближение предмета и может изгибаться, чтобы его захватить. О работе сообщил Tech Xplore 29 сентября.
Вдохновением послужила венерина мухоловка (Dionaea muscipula): это растение закрывает свои листья-ловушки в ответ на прикосновение к чувствительным волоскам.
«Вместо того чтобы прикреплять кожу робота и мышцы по отдельности, мы создали единый материал, который ощущает объекты и движется, когда получает свет, и ключевая особенность состоит в том, что он сохраняет деформированную форму даже после выключения света», — объяснил профессор Мун.
Два эффекта в одном материале
Стандартные мягкие роботы разделяют функции ощущения и захвата: один слой сенсоров, другой — актюаторов. Это усложняет конструкцию и снижает компактность. Ionograsper принципиально иной: обе функции реализованы в едином иономерном материале.
Обнаружение предмета: когда электрически заряженный предмет приближается к материалу, ионы внутри него перемещаются и создают измеримый сигнал. Так захват замечает предмет без прикосновения.
Захват предмета: под действием света материал изгибается и охватывает предмет. Движение связано с перераспределением ионов внутри полимера.
Ключевое свойство для практического применения: материал сохраняет захват после отключения UV-света. Это означает: не нужно постоянно освещать объект, чтобы удерживать его — достаточно кратковременного активирующего импульса.
Что умеет Ionograsper
В демонстрационных экспериментах материал:
- детектировал приближение заряженного объекта без механического контакта;
- изгибался и охватывал объект при воздействии UV;
- удерживал объект после отключения UV-источника;
- сохранял деформацию и «возвращался» в исходное положение при дополнительном световом воздействии.
Сочетание «ощущение → захват» воспроизводит функциональную логику венериной мухоловки в единой гибкой плёнке без движущихся деталей и механических соединений.
Перспективы: физический AI
«Мы планируем объединить этот материал с технологиями управления AI и разработать его в качестве сенсорного и актюаторного материала для физических AI-роботов», — заявил профессор Мун.
Исследователи рассматривают такую плёнку как возможный компонент роботов, которые соединяют датчики, исполнительные элементы и программное управление. Сам материал не обладает искусственным интеллектом.
Практические применения, рассматриваемые авторами:
- деликатный захват хрупких или мягких объектов (фруктов, биологических тканей, электронных компонентов);
- манипуляция в ограниченных пространствах, куда жёсткий захватчик не вписывается;
- медицинские устройства, взаимодействующие с тканями тела;
- автономные системы обнаружения и захвата.
Читайте также: Роботизированный датчик распознал бактерии по электрическому касанию.
Пока это лабораторная демонстрация. Для практического применения ещё предстоит проверить долговечность материала, условия освещения и безопасность работы с разными предметами.