Рука робота EmArm научилась распознавать касания плечом и предплечьем
Инженеры Гонконгского университета науки и технологий (HKUST) создали роботизированную руку EmArm с тактильной кожей, интегрированной в плечо и предплечье. В испытаниях система различала пять видов прикосновений с точностью до 99,8% и реагирует на неожиданные контакты в реальном времени. Исследование опубликовано в журнале Nature Sensors.
Кожа на всей руке, а не только на пальцах
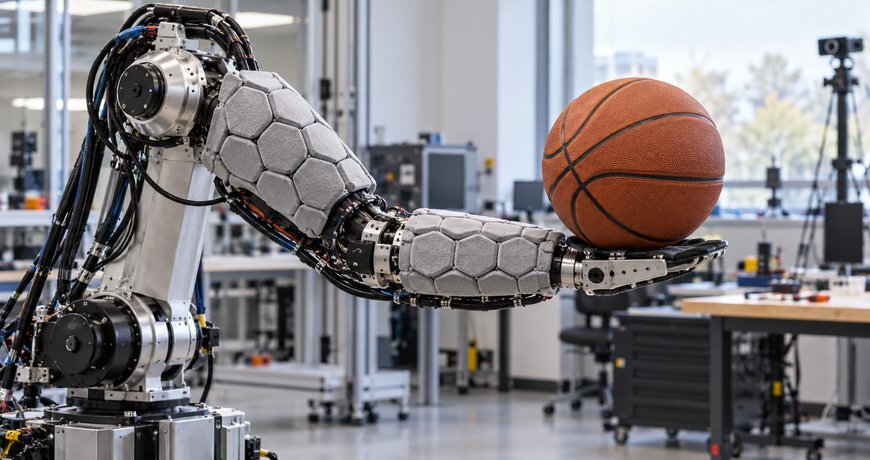
Во многих роботизированных системах тактильные сенсоры сосредоточены в захватном устройстве. EmArm идёт принципиально дальше: более 71 000 мм² мягкой оптической тактильной кожи покрывают предплечье и плечо целиком.
Кожа встроена внутрь жёсткого механического скелета по аналогии со структурой «кость — мышца — кожа». Ключевое технологическое решение — оптическое считывание: внутри руки расположены миниатюрные камеры, которые анализируют деформацию кожи под давлением. Это позволяет определять место контакта, площадь, силу и число точек соприкосновения.
Оптическая схема имеет важное преимущество перед электронной кожей: не требуется столь сложная сеть проводов, как у некоторых электронных сенсорных покрытий. В испытаниях она сохраняла работоспособность при электромагнитных, световых, температурных, влажностных и акустических воздействиях — фактор, критически важный для промышленных условий.
Технические характеристики
Система EmArm демонстрирует показатели, сопоставимые с человеческой тактильностью:
- Пространственное разрешение: 0,085 мм — уровень подушечки пальца человека
- Двухточечная дискриминация: 18,2 мм — лучше, чем у кожи человеческого предплечья (30–50 мм)
- Точность распознавания прикосновений: до 99,8% при пяти типах воздействий
- Точность работы при помехах: до 97,9%
- Механическая нагрузка в испытаниях: свыше 15 кг при нагружении и крутящий момент 7,35 Н·м
При этом точность позиционирования руки осталась на уровне обычных промышленных манипуляторов — тактильная кожа не ухудшила механические характеристики.
Что умеет EmArm
Команда профессора Шэнь Яцзина показала несколько вариантов применения. В опытах с человеком система различала поглаживание, щипок, тычок, щекотку и удар, а затем выдавала запрограммированные эмоциональные выражения. Это имитация обратной связи, а не свидетельство того, что робот испытывает эмоции.
При работе с предметами EmArm удерживала баскетбольный мяч, расположенный не по центру, и непрерывно меняла положение руки по тактильным данным. В другом опыте неожиданное препятствие вызывало остановку и перестроение траектории. Для этого не требовалось видеть препятствие внешней камерой, однако внутренние камеры остаются частью оптической сенсорной системы.
Читайте также: Мягкий роботизированный захват поворачивает предметы, не выпуская их.
Такие демонстрации показывают возможности совместного использования сенсоров и управления движением. Пригодность для ухода за людьми, реабилитации или промышленной эксплуатации потребует отдельных испытаний безопасности и надёжности. Исследование пока не подтверждает готовность робота к любому из этих условий.