Договариваются без управления человеком – как роботы могут работать роем
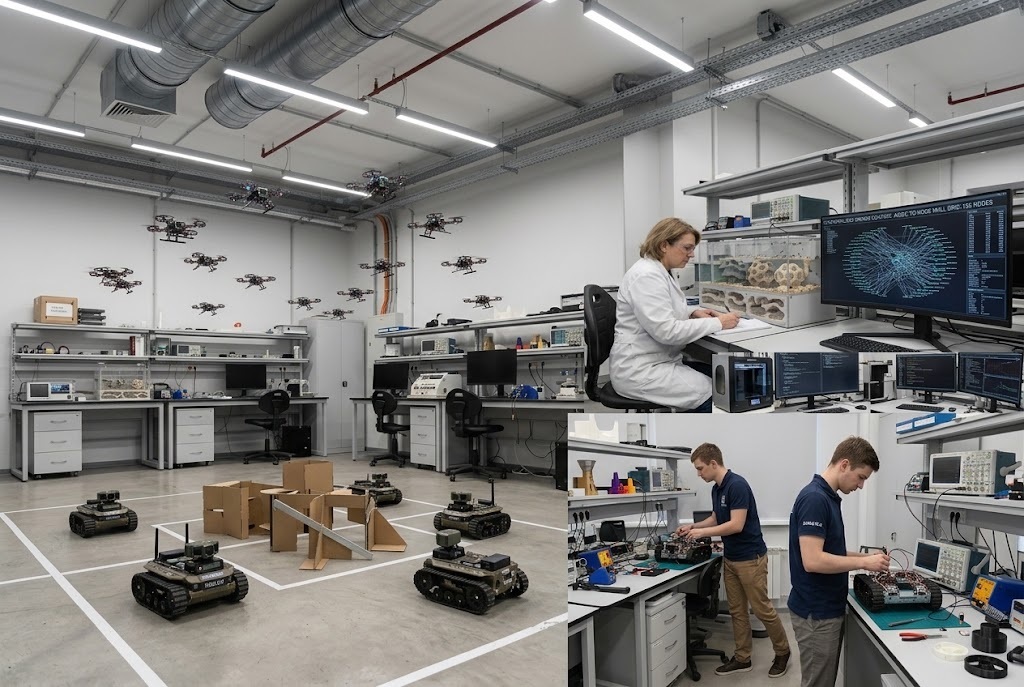
Методика, как роботы могут работать роем без управления человеком, стала одной из тем исследования в Университете «Сириус». Специалисты создают технологию децентрализованного контроля группами роботов и беспилотников. Она позволит автономным устройствам согласовывать действия без постоянных команд от единого центра, сообщает iz.ru.
Такой подход должен повысить устойчивость робототехнических систем к сбоям связи и выходу отдельных аппаратов из строя. В традиционных системах управления группа беспилотников может зависеть от общего вычислительного узла или устойчивого канала связи с оператором. Если центральный элемент перестает работать, координация аппаратов осложняется, а выполнение общей задачи оказывается под угрозой. Децентрализованная модель предполагает другое устройство взаимодействия: отдельные машины обмениваются ограниченным объемом информации, согласуют свои действия и продолжают выполнять задачу, даже если часть участников системы становится недоступной.
Роботы могут работать роем без управления по примеру муравьев
Разработчики намерены использовать принципы коллективного поведения живых организмов. Один из этапов исследования посвящен муравьям, которые способны находить пищу, прокладывать маршруты и организовывать совместную работу без единого руководителя. Ученые планируют изучить механизмы такого взаимодействия на экспериментальных стендах, а затем перенести выявленные закономерности в математические модели и алгоритмы управления роботами.
Читайте по теме: рука робота EmArm научилась распознавать касания плечом и предплечьем
Интерес к поведению муравьиных колоний связан с тем, что согласованность действий в природе часто возникает из простых правил взаимодействия отдельных особей. Для робототехники этот принцип особенно полезен: вместо сложного централизованного расчета система может опираться на локальные данные, поступающие от соседних устройств. При этом алгоритм должен учитывать изменение обстановки и перераспределять задачи, если один из роботов или беспилотников перестает отвечать.
Работают без управления человеком – перспективы для роботов
Научный центр информационных технологий и искусственного интеллекта Университета «Сириус» ведет проект «Мультиагентные технологии в робототехнических и распределенных вычислительных сложных системах». Помимо синхронизации времени, исследователи уже проверили алгоритмы совместного отслеживания целей: группа устройств способна сообща определять положение движущихся объектов. Это создает основу для систем, в которых роботы не просто выполняют заранее заданные команды, а обмениваются данными и координируют действия по мере изменения ситуации.
Практическая ценность разработки во многом зависит от того, насколько надежно устройства смогут работать при помехах. Синхронизация с точностью до микросекунд необходима для согласования измерений и действий нескольких электронных систем. Однако для полноценной работы роя требуется решить и другие задачи: обеспечить безопасное распределение функций, предотвращать столкновения, выявлять неисправности и оперативно перестраивать взаимодействие после потери отдельных аппаратов. Именно поэтому предстоящие испытания в нестабильных условиях связи станут важным этапом проверки технологии.
Области применения «самостоятельных» роев роботов – дальнейшие планы ученых
Возможные сферы применения выходят далеко за пределы беспилотной авиации. При поиске пропавших людей несколько дронов смогут обследовать разные участки территории и передавать друг другу сведения об обнаруженных объектах. При мониторинге лесов распределенная группа аппаратов сможет охватывать большие площади, а при проверке линий электропередачи — собирать данные с нескольких участков одновременно. Аналогичные принципы применимы к автономному транспорту и энергетическим микросетям, где требуется согласовывать работу множества устройств без постоянного вмешательства диспетчера.
При этом переход к децентрализованному управлению не означает, что роботы смогут обходиться без ограничений и контроля. Для внедрения в реальных условиях необходимо подтвердить безопасность алгоритмов, устойчивость к ошибочным данным и способность системы сохранять заданные параметры работы при отказах. Отдельный вопрос — экономическая эффективность: использование недорогих микроконтроллеров может снизить стоимость оборудования, но итоговые затраты будут зависеть от требований к датчикам, каналам связи и программному обеспечению.
Эксперт рынка НТИ «Аэронет» Артем Богатырев сообщил «Известиям», что следующим этапом станут испытания на реальной технике при помехах и нестабильной связи. Их результаты позволят оценить готовность разработки к промышленному применению. Пока технология находится на этапе дальнейшей проверки, однако сочетание биомиметических алгоритмов, распределенного управления и точной синхронизации может стать основой для более устойчивых автономных комплексов.
Ранее на сайте «Пронедра» писали, что подводный робот с четырьмя гибкими крыльями освоил три способа движения